来源:Reciprocation-enhanced centrifugal microfluidic biosensor for waterborne E. coli detection(Chemical Engineering and Processing - Process Inte)| 编译:DNA Lab Space | 原文许可:elsevier-subscription
导读
全球约20亿人缺乏安全饮用水,水源性病原体检测需求迫切。本研究开发了一种离心微流控装置,通过集总元件计算模型指导设计,将被动弹性膜辅助的往复机制与PAMAM树枝状聚合物-适配体功能化PDMS界面相结合,用于大肠杆菌O157:H7的全细胞捕获检测。模型在30 rpm/s角加速度下与实验吻合良好(最大误差6.76%),装置检测限达8.14 × 10³ CFU/mL。
研究背景
据联合国儿童基金会统计,约20亿人(占全球人口26%)无法获得安全饮用水,36亿人(46%)缺乏安全管理的卫生服务。全球每10万人中有18.3例死亡可归因于不安全的供水、卫生和清洁服务。世界卫生组织《饮用水水质准则》规定,任何100 mL饮用水样本中不得检出大肠杆菌及其他耐热大肠菌群。
常用病原体检测方法各有局限。培养法成本低、标准化程度高,但孵育时间长,不适合快速检测。分子技术如PCR和LAMP特异性更高、结果更快,但需要专业设备,且无法区分活菌与非活菌。微流控生物传感器可利用低样本量实现准确检测,但已报道的装置在捕获效率和灵敏度方面仍面临挑战。
本研究提出一种往复增强型离心微流控平台。核心思路是通过弹性膜辅助的被动往复流动,增加细菌与适配体功能化表面的接触次数,从而提升全细胞捕获效率。
研究方法
理论建模
采用集总元件计算模型描述往复离心微流控系统在旋转驱动下的水力行为。模型基于Simscape™环境(MathWorks)开发,将微流控圆盘表示为离散功能组件的互连网络,每个组件由降阶本构方程控制。
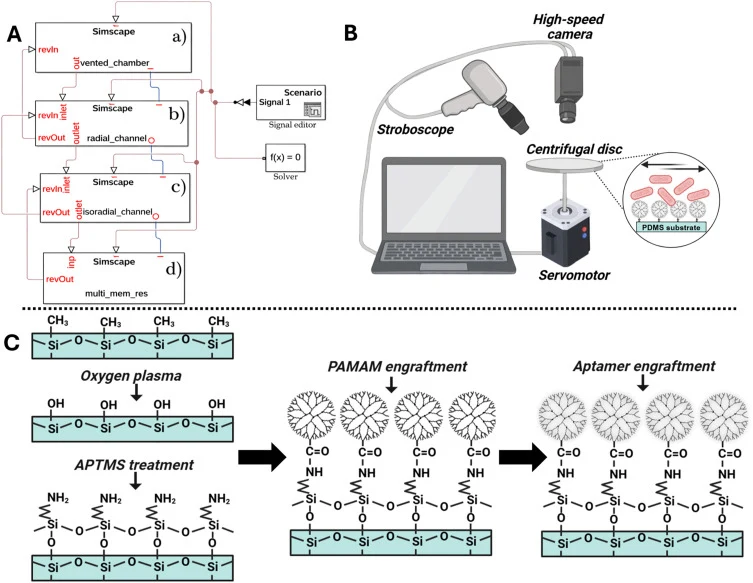
如图2A所示,系统分解为四个主要元件:(a)通气源腔室,(b)径向微通道,(c)等径向微通道,(d)与弹性膜耦合的空气腔室。每个组件作为独立的Simscape模块实现,具有用于角度驱动、流动连通和往复流体传输的专用端口。正向和反向流动通过单独的出口和反向出口端口显式处理,从而能够模拟圆盘加速和减速过程中的往复行为。旋转圆盘的角速度曲线作为模型输入,压力分布、膜变形和流体位移作为输出计算。该框架可预测液面前沿推进和由膜膨胀与松弛引起的净往复传输。集总元件方法提供了一种高效手段,无需解析完整空间场即可捕捉控制离心流动和膜介导往复的主要物理过程。数学公式、主要方程、参数选择和模型实现的完整描述见补充材料附录A和C。
实验方法
本研究的整体实验工作流程如图2B所示。该图展示了从微流控圆盘的离心驱动、经适配体功能化PDMS基底上的往复流动、到液面前沿推进的光学监测的序列,随后通过荧光显微镜进行细菌捕获检测。该表示突出了流体驱动、生化表面制备和成像如何结合以评估往复流动下的细菌捕获。
菌株与培养条件
大肠杆菌O157:H7购自美国典型培养物保藏中心(ATCC,菌株编号:BDMS T4169 [LMG 21,756, NCTC 12,900])。该菌株对应于非产毒血清型O157:H7,不表达stx1(志贺毒素1)和stx2(志贺毒素2)基因,以冻干形式提供。大肠杆菌O157:H7菌株通过接种到Luria-Bertani(LB)培养基中复苏,在37 °C、200 rpm条件下孵育24 h。
为在捕获实验中实现直接可视化,该菌株经基因改造表达荧光报告蛋白。以pUC57为骨架构建质粒,使用EcoRI和KpnI限制性位点插入mRuby荧光蛋白编码序列。所得质粒(pLMSG01_MM_Ruby)通过化学转化引入大肠杆菌O157:H7。转化子在补充羧苄青霉素(100 µg/mL)的LB琼脂平板上筛选。通过抗生素抗性和红色荧光菌落的目视检查确认转化成功。构建质粒的示意图见图S1。
【数据】菌株:大肠杆菌O157:H7(ATCC BDMS T4169);培养基:LB;温度:37°C;转速:200 rpm;时间:24 h;抗生素:羧苄青霉素100 µg/mL;质粒:pLMSG01_MM_Ruby;限制性位点:EcoRI、KpnI
PDMS基底的制备与化学修饰
用作细菌捕获表面的PDMS基底的制备和逐步化学修饰如图2C所示。聚二甲基硅氧烷(PDMS)基底使用Sylgard 184聚合物试剂盒(Dow Corning,Newark供应)制备。氨丙基三甲氧基硅烷(APTMS)、N-(3-二甲氨基丙基)-N′-乙基碳二亚胺(EDC)、N-羟基琥珀酰亚胺(NHS)、MES一水合物和乙醇购自Sigma-Aldrich。带有琥珀酰胺酸修饰末端基团的第6代聚酰胺胺(PAMAM)树枝状聚合物购自Dendritech。
靶向大肠杆菌O157:H7脂多糖(LPS)的DNA适配体已有报道。基于其已证明的特异性,选择该适配体作为离心微流控装置传感模块的分子识别元件,用于测试往复运动并增强全细胞捕获。适配体由Integrated DNA Technologies(IDT)合成为寡核苷酸,序列为5′-/NH₂/CCG GAC GCT TAT GCC TTG CCA TCT ACA GAG CAG GTG TGA CGG-3′,包含5′胺修饰以实现共价表面固定。
圆柱形PDMS基底使用定制PMMA模具制备,模具由6 mm厚PMMA板加工而成。模具产出基底最终直径为4 mm。PDMS预聚物和固化剂以5:1(w/w)比例混合,真空脱气,倒入模具,再次脱气,在70 °C下固化约1 h。固化后,使用定制圆柱形提取器轻轻将基底从模具中取出,以避免表面损伤。
PDMS基底的化学修饰采用已报道方法并稍作修改。简要而言,基底首先在氧等离子体清洗机中处理以产生表面羟基。等离子体活化后立即将基底与APTMS在乙醇中的5%(w/v)溶液反应,在表面引入伯胺基团。为将PAMAM树枝状聚合物接枝到胺化PDMS上,制备含1.74 mM NHS、1.04 mM EDC、0.1 M MES缓冲液和4 µM PAMAM树枝状聚合物的偶联溶液,基底在35 °C下孵育2 h。随后进行适配体固定,将PAMAM修饰的基底在含5.2 mM NHS、0.26 M EDC和0.1 M MES缓冲液的溶液中室温活化1 h。检测表面随后与200 µL适配体溶液(10 µM)孵育。
为最大限度减少直接操作并在所有修饰步骤中保持表面完整性,PDMS基底使用定制3D打印支架(图S2)处理。对于涉及液体溶液的反应(适配体溶液除外),将含基底的支架面朝上放置于填充有1.3 mL相应试剂溶液的1.5 mL Eppendorf管中。该配置确保修饰表面与溶液完全接触,同时防止机械损伤。由于适配体固定时反应体积较小,采用不同配置。将基底支架面朝管盖(面朝下)置于Eppendorf管内,适配体溶液直接沉积在管盖中。支架几何形状防止基底与管壁直接接触,孵育时倒置试管以确保功能化表面均匀暴露(图S2)。
仅在适配体附着步骤使用温和振荡方案(“振荡模式”)以增强表面功能化效率。该运动由定制电机轴适配器产生,该适配器设计用于固定多个Eppendorf管并诱导周期性双向角运动(图S3)。振荡模式速度曲线由+120 rpm和-80 rpm之间的交替顺时针和逆时针运动组成,角加速度为3000 rpm/s,一个完整周期约持续0.2 s。用于固定微流控圆盘和振荡模块的适配器见图S4。
【数据】PDMS预聚物:固化剂:5:1(w/w);固化温度:70°C;固化时间:约1 h;基底直径:4 mm;APTMS浓度:5%(w/v,乙醇溶液);PAMAM偶联液:1.74 mM NHS + 1.04 mM EDC + 0.1 M MES + 4 µM PAMAM;PAMAM孵育温度:35°C;PAMAM孵育时间:2 h;适配体活化液:5.2 mM NHS + 0.26 M EDC + 0.1 M MES;活化时间:1 h(室温);适配体体积:200 µL;适配体浓度:10 µM;振荡模式:+120至-80 rpm,角加速度3000 rpm/s,周期约0.2 s
大肠杆菌O157:H7转化
大肠杆菌O157:H7细胞经基因改造以组成型表达mRuby荧光蛋白,用于捕获可视化和定量。质粒pLMSG01_MM_Ruby通过化学转化引入感受态大肠杆菌O157:H7细胞。
【数据】质粒:pLMSG01_MM_Ruby;转化方法:化学转化;报告蛋白:mRuby;原文未详述具体转化步骤参数
研究结果
理论结果
开发了一个计算模型来描述往复离心微流控装置中的流体传输和膜辅助流动反转。
#### 往复机制的计算模拟
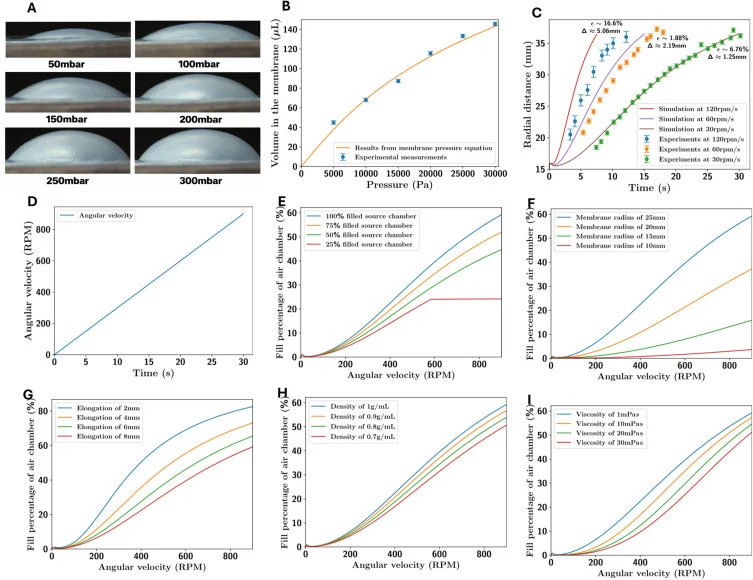
由于装置中的反向流动由弹性膜变形控制,首先通过实验表征膜的机械响应。图3A和图S5显示了在50至300 mbar施加压力下膨胀的丁腈膜的光学图像。这些图像展示了渐进且可重复的膜膨胀。相应的压力-体积关系见图3B。结果密切遵循公式1给出的理论膜压力方程。这种一致性证实本构表达式充分描述了所研究压力范围内的膜膨胀。
(1) P = C₁ · 8MtV³/(π³r¹⁰) + C₂ · 2σ₀tV/(πr⁴)
为评估模型是否再现真实流体行为,将模拟液面前沿推进与30、60和120 rpm/s角加速度下的实验测量进行比较。如图3C所示,在30 rpm/s下模拟与实验吻合良好,最大误差为6.76%,液面前沿位置的空间偏差为1.25 mm。随着角加速度增加,差异变得更加明显,在60 rpm/s下达到2.19 mm偏差,在120 rpm/s下达到5.06 mm偏差。该结果表明存在与膜张力和松弛相关的时间依赖效应,当前公式未完全捕捉。虽然欧拉压力的变化导致轻微差异,但不足以再现实验观察到的瞬态动力学。因此,模型在准稳态条件或缓慢变化的瞬态(如低角加速度相关条件)下最为可靠。
实验测试后,进行参数研究以评估模型稳健性并探索关键设计和流体参数的影响。用作模型输入的角速度曲线见图3D,其中速度在30 rpm/s角加速度下从0线性增加至900 rpm。源腔室初始填充水平的影响见图3E,模拟了100%、75%、50%和25%的填充水平。较高的初始体积在旋转早期阶段产生更大的离心压力,导致在任何给定角速度下空气腔室填充增加。对于25%填充条件,在约600 rpm处观察到空气腔室填充平台,反映源腔室中液体耗尽。膜几何形状的影响见图3F,膜半径从10 mm增加至25 mm导致空气腔室填充增加,原因是膜体积容量增大。初始膜伸长的影响见图3G,预拉伸增加提高膜张力并减少膨胀期间可实现的额外变形,导致给定角速度下空气腔室填充降低。最后,研究了流体性质的影响。如图3H所示,流体密度增加导致离心压力增大和空气腔室填充增加。相反,如图3I所示,较高流体粘度降低最大流速,导致膜膨胀减慢和在等效角速度下填充水平降低。
总体而言,这些结果表明计算模型捕捉了往复微流控系统的定性响应,并为指导装置设计和参数选择提供了有用工具。尽管需要额外的时间依赖项来准确描述快速瞬态下的膜力学,但模型可靠地预测准稳态行为并阐明几何和流体参数对装置性能的贡献。
【数据】膜施加压力范围:50-300 mbar;角加速度:30、60、120 rpm/s;30 rpm/s下最大误差:6.76%;30 rpm/s下空间偏差:1.25 mm;60 rpm/s下偏差:2.19 mm;120 rpm/s下偏差:5.06 mm;角速度范围:0-900 rpm;填充水平:100%、75%、50%、25%;膜半径范围:10-25 mm;25%填充平台:约600 rpm
实验结果
在往复机制的计算建模之后,进行实验研究以验证离心微流控装置的性能并评估其细菌捕获的适用性。
#### 往复离心微流控装置的设计与操作
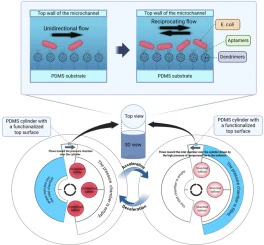
离心微流控装置设计为通过受控往复实现被动双向流动,允许液体样品在两个腔室之间传输并在减速期间返回源腔室。系统由源腔室(液体样品引入处)和位于微流控回路下游的最终腔室组成。一组径向和等径向通道连接两个腔室,形成闭环路径,支持加速期间的正向流动和膜松弛期间的反向流动。虽然装置最初尺寸设计为容纳约10 mL样品体积,但该设计兼容更广泛的工作体积范围,包括特定实验中使用的较小体积。
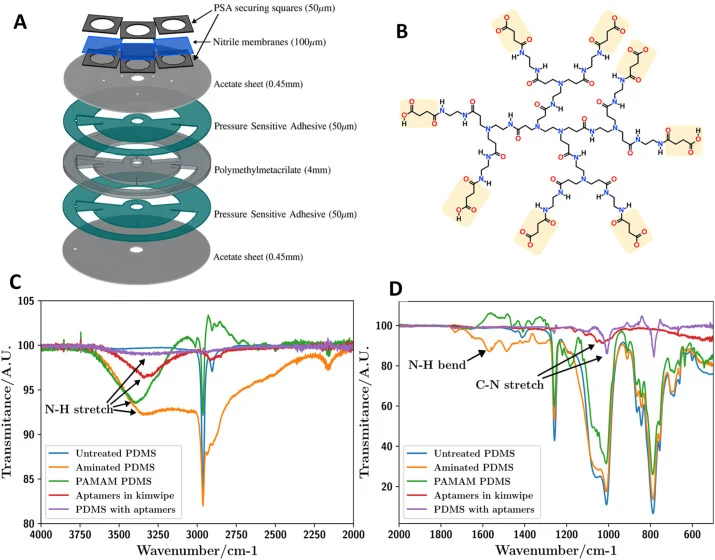
圆盘制造为多层叠层结构,其爆炸视图配置见图4A。从上到下,组件包括:带入口和膜连接开口的乙酸酯片、图案化压敏胶(PSA)层、限定腔室几何形状的4 mm厚聚甲基丙烯酸甲酯(PMMA)结构层、用于回路密封的镜像PSA层、以及含基底插入端口的底部乙酸酯片。该五层配置建立了完整的微流控架构,同时确保机械稳定性和与离心驱动的兼容性。
源腔室和最终腔室均设计为圆形扇形,该配置选择以满足所需体积容量同时适应PMMA层的径向约束。腔室共享160°的孔径角,相隔20°以保持旋转平衡。用于定义腔室边界和膜连接区域的几何参数详见补充图。图S6提供了入口和膜端口布局,图S7显示了腔室尺寸、径向边界和连接通道位置。这些补充图支持设计的完全可重复性。
腔室体积使用扇形体积表达式计算:
(2) V = θhπ(r₂² - r₁²)/360
其中V为腔室体积(µL),θ为孔径角(度),h为腔室高度(mm),r₁和r₂为内外半径(mm)。基于材料和制造约束,源腔室内半径选择为15 mm,最终腔室内半径设置为等于源腔室外半径,以避免旋转期间的流体静力平衡。该安排确保腔室完全填充和减速期间可靠的反向流动。
为实现往复运动,在最终腔室上方集成了弹性丁腈膜(100 µm厚)。加速期间,进入腔室的流体压缩膜下方的截留空气,导致膜膨胀。减速时,膜松弛产生反向压力梯度,驱动液体返回源腔室。为确保均匀压力分布并防止流体进入膜,三个膜通过10 mm径向通道连接到最终腔室。组装前,膜在乙醇中浸泡24 h以去除增加刚度的制造商添加剂,从而确保可重复的弹性行为。该往复架构在中等等旋转速度下实现受控的正向和反向流体运动,增加样品-表面相互作用并支持后续实验中增强的细菌捕获。
【数据】样品体积:约10 mL(设计值);PMMA层厚度:4 mm;腔室孔径角:160°;腔室间隔:20°;源腔室内半径:15 mm;丁腈膜厚度:100 µm;膜连接通道:10 mm径向通道,3个膜;乙醇浸泡时间:24 h
#### 化学修饰表征
FTIR分析支持PDMS经APTMS、PAMAM树枝状聚合物和DNA适配体的逐步修饰。
【数据】表征方法:FTIR;修饰步骤:APTMS、PAMAM、DNA适配体;原文未详述具体光谱数值
#### 细菌捕获实验验证
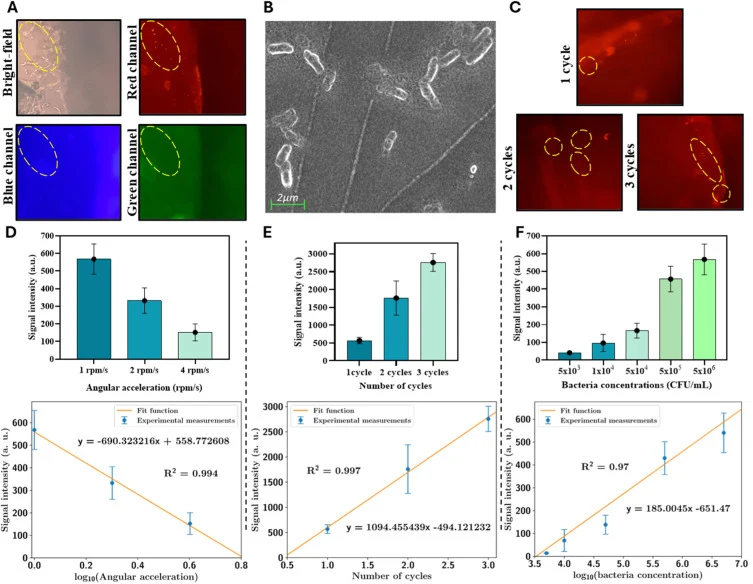
使用表达mRuby的大肠杆菌O157:H7作为荧光全细胞模型,细菌捕获在较低角加速度和重复往复条件下增加。最高荧光响应出现在1 rpm/s下三个循环后,信号强度与循环数强相关(R² = 0.997)。
图5A显示了在明场、红色、蓝色和绿色通道下获取的同一视野的荧光显微镜图像。黄色虚线椭圆表示含有粘附细胞的区域。图5B显示了不同角加速度和循环次数下的荧光响应。
【数据】角加速度:1 rpm/s(最佳);循环次数:3次;R²:0.997;检测限(LOD):8.14 × 10³ CFU/mL;荧光通道:明场、红色、蓝色、绿色
讨论与解读
可靠的大肠杆菌检测对微生物水质评估至关重要。传统PCR方法虽灵敏,但可能检测活菌和非活菌的DNA,而全细胞生物传感为检测完整细菌细胞提供了互补方法。本研究开发了一种离心微流控装置,利用集总元件计算建模,整合被动弹性膜辅助往复机制和PAMAM树枝状聚合物-适配体功能化PDMS界面,用于大肠杆菌O157:H7的全细胞捕获。
荧光成像证实了大肠杆菌O157:H7在测试的角加速度和往复条件下保留在功能化PDMS上。较低角加速度和更多循环次数产生更高荧光信号,表明更长停留时间和重复暴露促进了离心微流控环境中的适配体-细胞相互作用。本研究证明了受控实验条件下往复辅助全细胞捕获的可行性。计算LOD为8.14 × 10³ CFU/mL,与先前报道的LOD在10³-10⁴ CFU/mL范围内的大肠杆菌检测系统相当,但该灵敏度仍不足以直接验证WHO饮用水标准,需要额外的样品预浓缩或信号放大。
编译者解读: 该研究的方法学亮点在于用集总元件模型替代全计算流体力学模拟,以较低计算成本指导装置设计,并通过弹性膜的被动膨胀-松弛实现无需外部泵阀的往复流动。适配体-PAMAM界面提供了特异性捕获能力。然而,LOD距实际水质监测需求仍有2-3个数量级的差距,且模型在高角加速度下误差显著增大(120 rpm/s时偏差达5.06 mm),说明膜力学的时间依赖效应尚未被充分描述。未来若将往复机制与在线预浓缩或核酸信号放大整合,有望突破灵敏度瓶颈。
参考来源
期刊:Chemical Engineering and Processing - Process Intensification, 2026
DOI: 10.1016/j.cep.2026.111031
DOI: 10.1016/j.cep.2026.111031